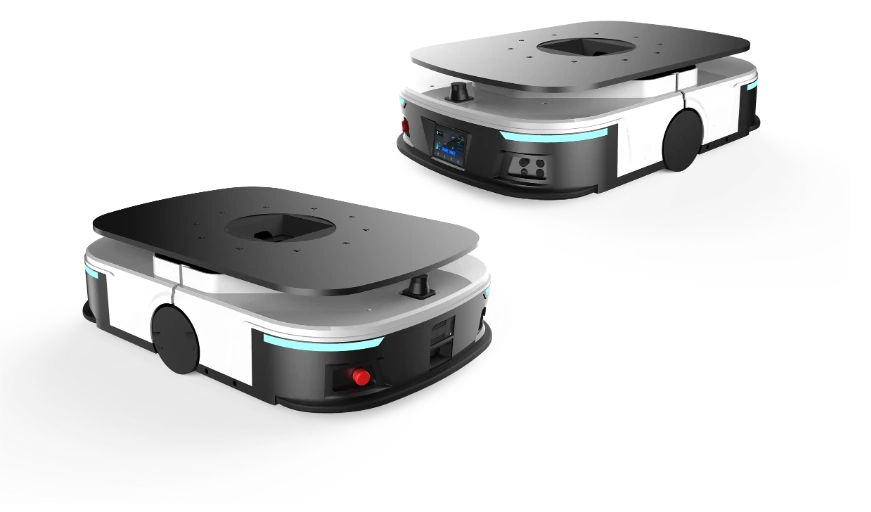
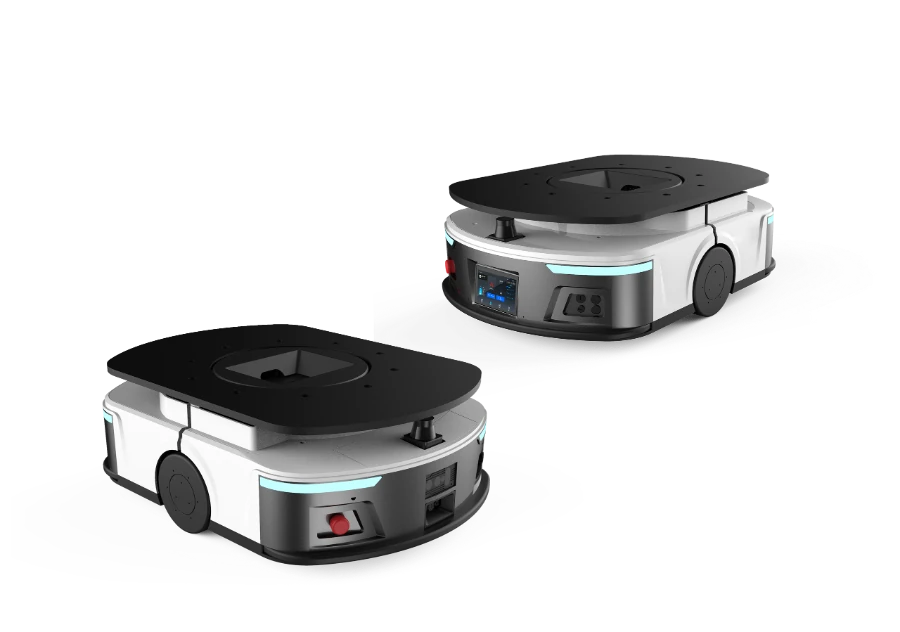
JS-U0400-DLP
潜伏顶升机器人
差速潜伏顶升,400kg。适合 3C、汽车零部件车间的中小料架周转。
额定负载400 kg
顶升行程60 mm
旋转直径φ780 mm
外形尺寸775×540×260 mm
潜伏顶升机器人钻到料架底下,把整个料架顶起来,送到要去的地方:不用叉车,也不用人推。JS-U 系列在售 20 款机型,载重 50 到 4000kg,有潜伏顶升、潜伏叉取、笼车、可扩展底盘、辊筒移载、料箱和 SMT 上下料机型。
制造商:无锡江松机器人有限公司(Wuxi Jiangsong Robot Co., Ltd.),江苏省无锡市新吴区长江东路 178 号。销售电话 15961285103,邮箱 gggtakqqq@foxmail.com,在线询价。

产品定位
放在料架上、要整架搬走的,用潜伏顶升,按重量在 50 到 4000kg 之间选;料架底部有横梁、顶升车钻不进去的,用潜伏叉取 JS-U1200-DLF;装在料箱里、要放进货架层格的,用料箱机器人 JS-U0300-DLW;要和输送线横向交接的,用辊筒移载 JS-U0400-DNR。
适用场景
{{ u.desc }}
重点机型
差速潜伏顶升,400kg。适合 3C、汽车零部件车间的中小料架周转。
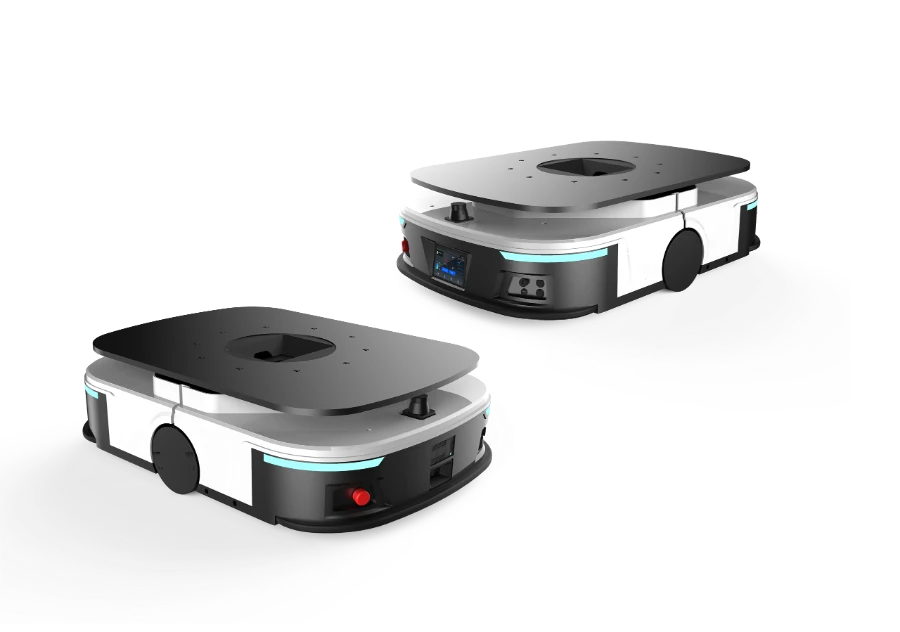
差速潜伏顶升,600kg。适合车间料架周转和仓储“货到人”拣选。
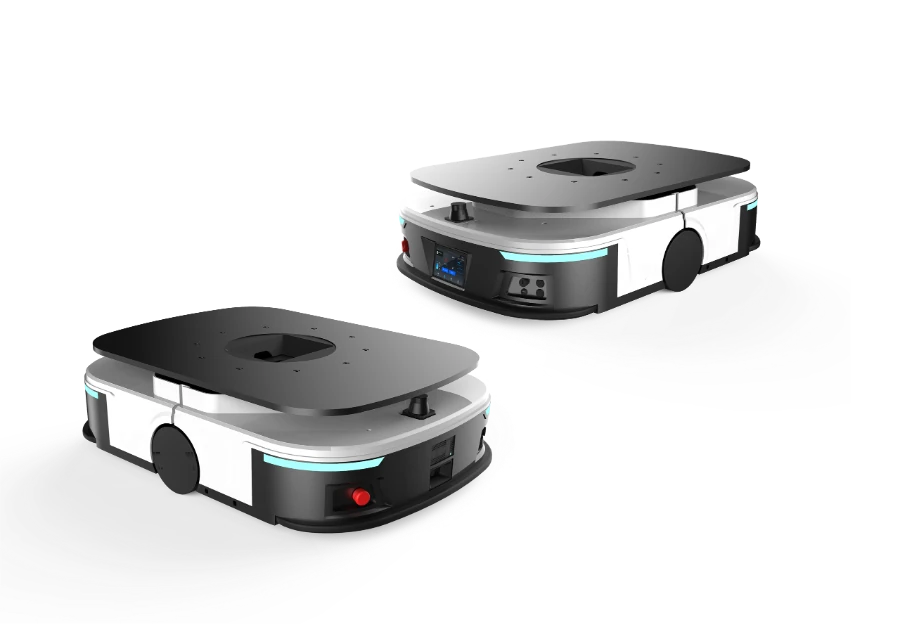
差速潜伏顶升,1 吨级的项目用得最多。顶升高度 60±2mm,外形 1150×800×250mm。
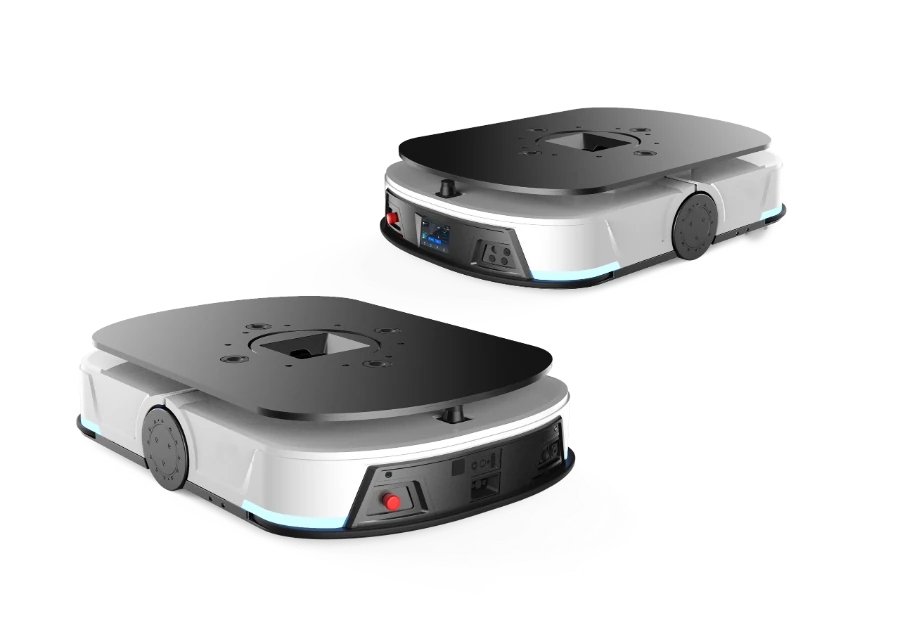
差速潜伏顶升,1500kg,常规顶升。
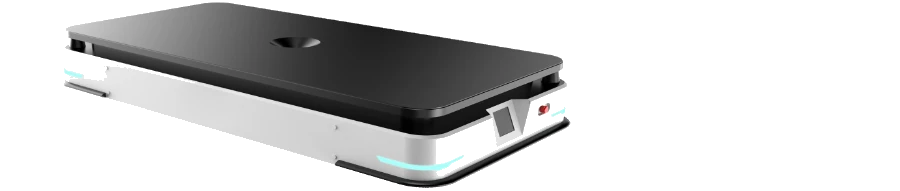
差速重载潜伏顶升,2 吨。锂电池厂的重型工装、金属加工的整托这类重货用它;通道窄的选全向的 JS-U2500-SLP。
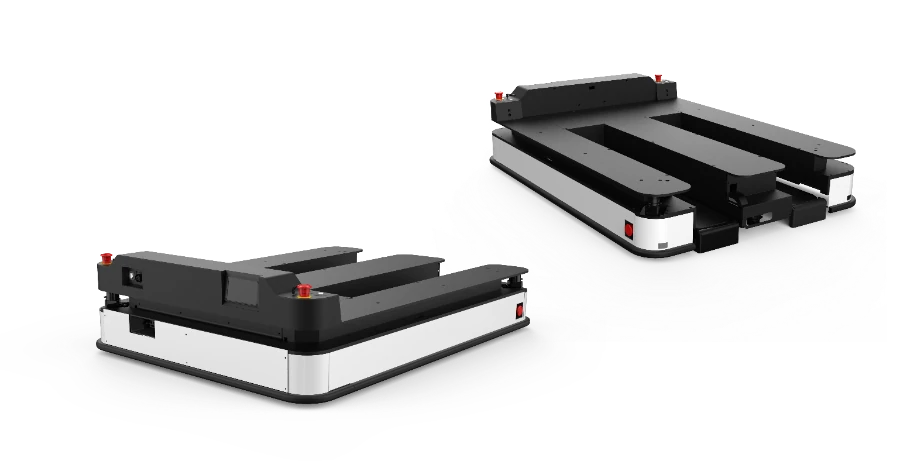
叉臂伸进载具底部的空档,托起来搬走,适合底部有横梁、顶升车钻不进去的工装料架。车高只有 245mm,举升 400mm 可以堆叠。
全系机型总表
顶升对接原理
{{ p.desc }}
融合导航
{{ t.desc }}
三步定机型
{{ s.desc }}
安全防护体系
{{ s.desc }}
通道要保持畅通,人员按培训要求通行,这两条我们会在交付培训时详细讲解。
现场条件与货架要求
黑色和不锈钢的载具要提前告诉我们:黑色反光弱,不锈钢是镜面反射,要多一步算法调试,工期和费用在方案里单独列出来。货很高、下轻上重的,转弯、过坡容易倒,先看重心。
充电与网络配置
{{ c.fit }}
大电流桩和小电流桩不能混用。数量一般按经验值配:单班按机器人数量的四分之一配,两班配三分之一,三班连续运行配二分之一,至少 2 台。小车型一个半小时以内充满,中大车型两小时以内充满;1 吨顶升系列支持快充,充 10 分钟能跑 1 小时,快充 60 分钟充到 70%。
维护保养与备件
{{ m.v }}
常见告警与处理
记下设备编号、出现的异常和开始的时间;机器人本体和调度系统的日志都能导出,多数问题远程就能定位。
延伸阅读
常见问题
看物料怎么放。放在料架上、要整架搬走的,用潜伏顶升;放在托盘上的,用无人叉车。两种都有的,一套调度系统可以同时管潜伏、叉取、料箱、移载几种车。
看载具底部。料架底部是空的、车能钻进去的,用潜伏顶升;底部有横梁、顶升车钻不进去的,用潜伏叉取 JS-U1200-DLF,叉臂伸进底部空档托起来搬走。
不用。大范围行走靠激光 SLAM,只在料架下方、充电桩前、机台接驳口这些对接位贴少量二维码。
料架底部离地高度要统一,控制在 280 到 300mm;离地 130 到 210mm 的高度上不能有横杆。勘察时抽样实测,再定型号,或者建议怎么改料架。
不会。WMS 管货放在哪,调度系统管派哪台车去搬,走 HTTP/JSON 或 VDA5050 接口对接。
可以用可扩展底盘:底盘提供机械、电气和通信接口,上装的作业模块由您自己做;有嵌入式开发能力的,还可以直接在主控制器上做二次开发,不用从零开始写导航算法。接口文档和三维模型可以先发给您看。
低价值的易损件现场更换几十分钟;关键件现场有备件的,1 到 2 小时换好;没有备件的,要等配件到货,国内一般停机 2 到 5 天。所以 10 台以上的项目,建议按我们给的明细备好常用备件。
报价需要这些信息
已收到。技术人员会查看您填写的现场条件,并在一个工作日内回复。
急件可直接致电 15961285103。
已在您的邮件程序中生成好这封询盘,点击发送即可寄到 gggtakqqq@foxmail.com。