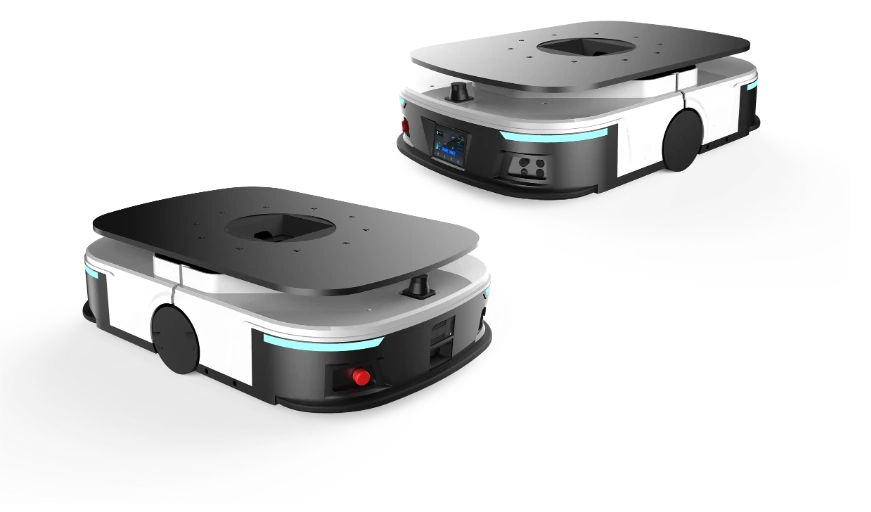
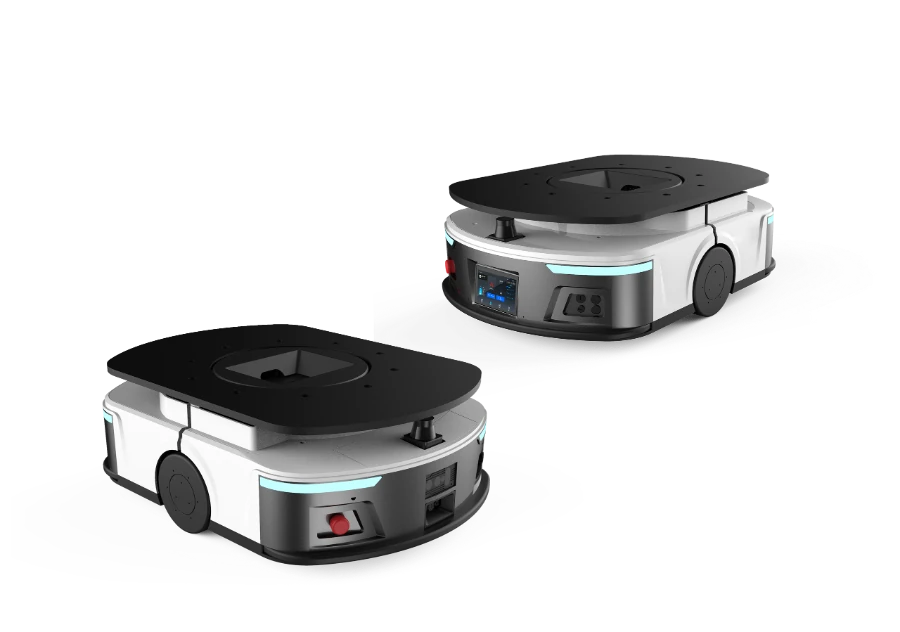
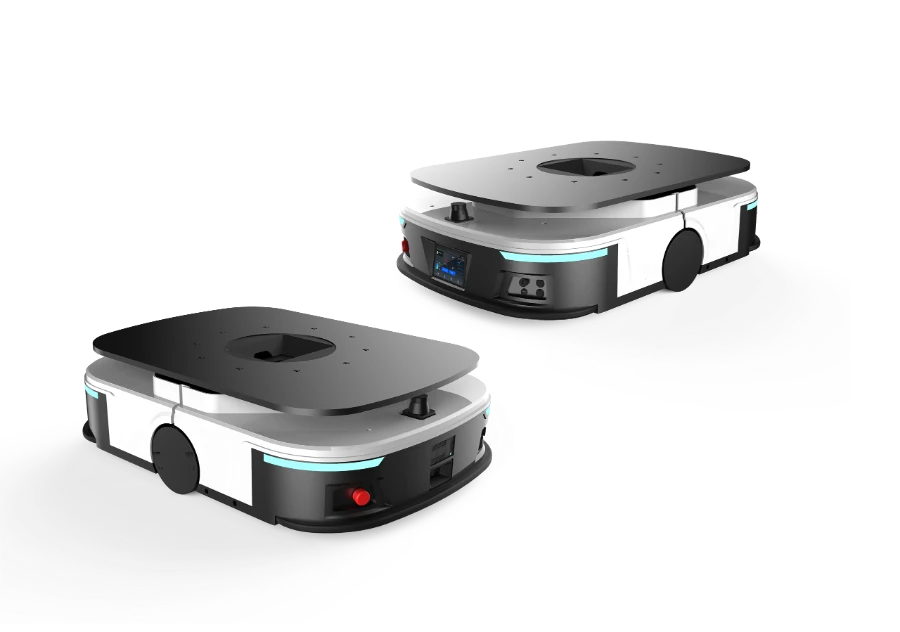
Onderrijd-hefrobot
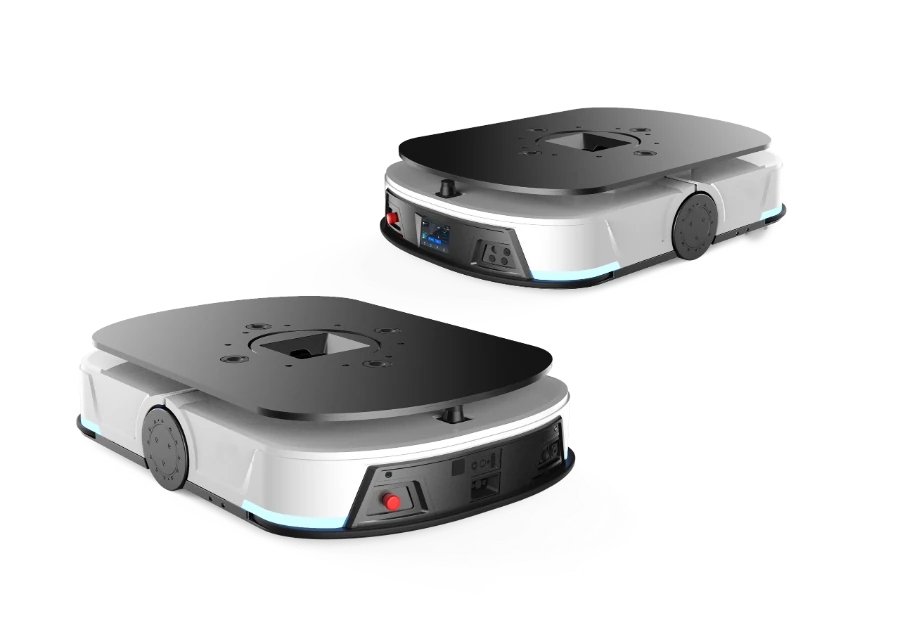
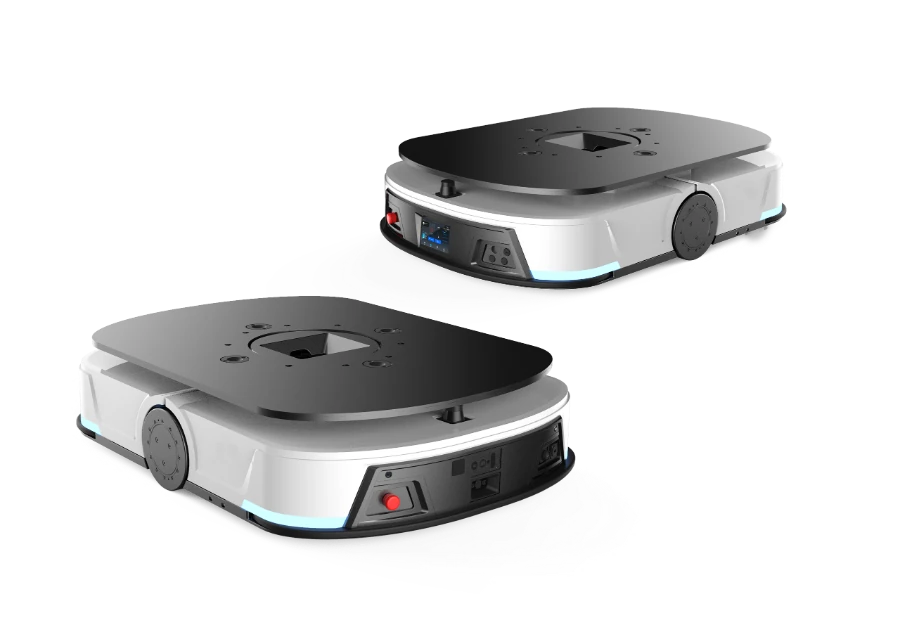
Onderrijdend heffen met differentiële aandrijving, 400 kg, voor transport van kleine en middelgrote rekken in productiehallen voor 3C en auto-onderdelen.
De hef-AGV (ook wel onderrijd-hefrobot genoemd) rijdt onder een rek, tilt het hele rek op en brengt het naar waar het nodig is, zonder heftruck en zonder handmatig duwen. De JS-U-serie omvat 20 leverbare modellen van 50 tot 4.000 kg: modellen voor onderrijdend heffen, onderrijdvork, rolcontainers, uitbreidbaar chassis, rollenbaanoverdracht, bakken en SMT-laden.
Fabrikant: Wuxi Jiangsong Robot Co., Ltd., 178 Changjiang East Road, Xinwu District, Wuxi, Jiangsu, China. Verkoop: +86 18168891000. E-mail: gggtakqqq@foxmail.com. Vraag een offerte aan.
JS-U-SERIE · ONDERRIJD-AGV
Hij rijdt onder een rek, tilt het hele rek op en brengt het naar waar het nodig is, zonder heftruck en zonder handmatig duwen. Elf onderrijd-hefmodellen van 50 tot 4.000 kg, plus modellen voor vorken, rolcontainers, uitbreidbaar chassis, rollenbaanoverdracht, bakken en SMT-laden.
POSITIONERING
Op rekken die in hun geheel worden verplaatst: onderrijdend heffen, gekozen op gewicht tussen 50 en 4.000 kg. Op rekken met dwarsbalken aan de onderzijde waar een hefrobot niet onder kan rijden: de onderrijdvork JS-U1200-DLF. In bakken die in stellingposities gaan: de bakkenrobot JS-U0300-DLW. Voor zijdelingse overdracht met transportbanden: de rollenbaanrobot JS-U0400-DNR.
WAAR HET WORDT INGEZET
{{ u.desc }}
BELANGRIJKSTE MODELLEN
Onderrijdend heffen met differentiële aandrijving, 400 kg, voor transport van kleine en middelgrote rekken in productiehallen voor 3C en auto-onderdelen.
Onderrijdend heffen met differentiële aandrijving, 600 kg, voor rektransport in productiehallen en goods-to-person-picking.
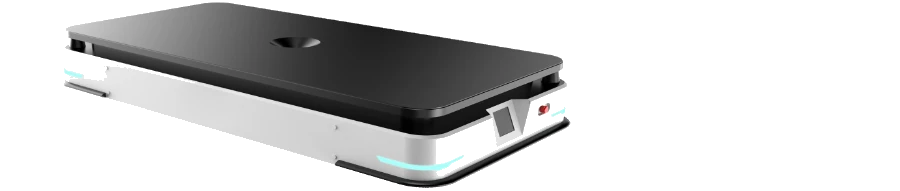
Onderrijdend heffen met differentiële aandrijving, het meest gebruikte model voor projecten van één ton. Hefhoogte 60 ± 2 mm; 1.150 × 800 × 250 mm.
Onderrijdend heffen met differentiële aandrijving, 1.500 kg, standaard heffen.
Zwaar onderrijdend heffen met differentiële aandrijving, 2 ton, voor zware lasten zoals mallen in lithiumbatterijfabrieken en volle pallets in de metaalbewerking; kies voor smalle gangpaden de omnidirectionele JS-U2500-SLP.
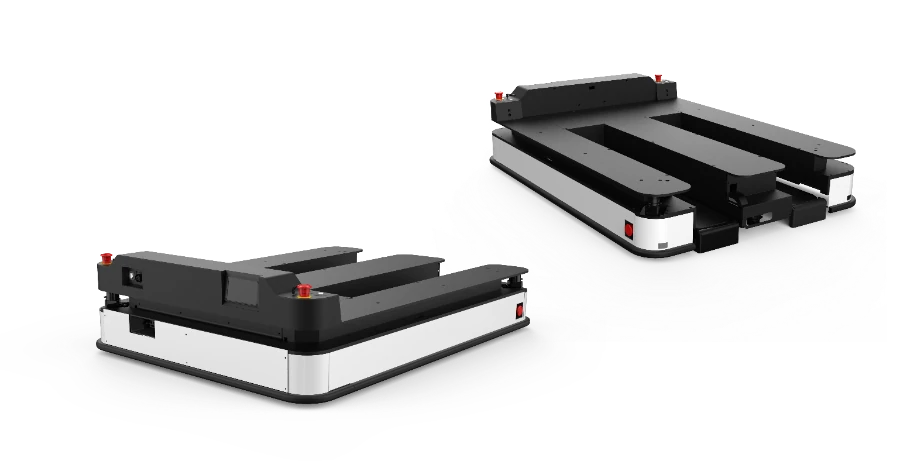
Vorkarmen schuiven in de ruimte onder de ladingdrager en tillen die op, voor rekken met dwarsbalken waar een hefrobot niet onder kan rijden. Slechts 245 mm hoog, 400 mm heffing voor stapelen.
VOLLEDIG ASSORTIMENT
HOE HET WERKT
{{ p.desc }}
NAVIGATIE
{{ t.desc }}
MODELKEUZE
{{ s.desc }}
VEILIGHEID
{{ s.desc }}
Gangpaden moeten vrij blijven en mensen moeten de regels uit de training volgen; we lichten beide uitgebreid toe tijdens de training bij de levering.
EISEN AAN LOCATIE & REKKEN
Meld zwarte of roestvrijstalen ladingdragers vooraf: zwart reflecteert weinig licht en roestvrij staal werkt als een spiegel, dus is er een extra stap voor het afstellen van de algoritmen nodig, waarvan de tijd en kosten apart in het voorstel worden vermeld. Hoge lasten die onderaan licht en bovenaan zwaar zijn, kantelen gemakkelijk in bochten en op hellingen, dus wordt eerst het zwaartepunt gecontroleerd.
LADEN & NETWERK
{{ c.fit }}
Laadstations met hoge en lage stroom mogen niet door elkaar worden gebruikt. Het aantal volgt meestal een vuistregel: een kwart van het aantal robots bij één ploeg, een derde bij twee ploegen en de helft bij continu bedrijf in drie ploegen, met minimaal 2. Kleine modellen zijn binnen anderhalf uur volledig geladen en middelgrote en grote modellen binnen twee uur; de hefserie van 1 ton ondersteunt snelladen, waarbij 10 minuten een uur bedrijf oplevert en 60 minuten de accu op 70% brengt.
ONDERHOUD & RESERVEONDERDELEN
{{ m.v }}
ALARMEN & AFHANDELING
Noteer het robotnummer, de storing en wanneer die begon; logbestanden van de robot en het dispatchsysteem kunnen worden geëxporteerd, zodat de meeste problemen op afstand kunnen worden gelokaliseerd.
VERDER LEZEN
Veelgestelde vragen
Dat hangt af van hoe de materialen geplaatst zijn. Rekken die in hun geheel worden verplaatst, vragen om onderrijdend heffen; pallets vragen om autonome heftrucks. Waar beide voorkomen, beheert één dispatchsysteem onderrijd-, vork-, bakken- en overzetrobots samen.
Kijk naar de onderkant van de ladingdrager. Als die open is en de robot eronder kan rijden, gebruik dan onderrijdend heffen; zijn er dwarsbalken waar een hefrobot niet onder kan, gebruik dan de onderrijdvork JS-U1200-DLF, waarvan de armen in de ruimte eronder schuiven en de drager optillen.
Nee. Laser-SLAM verzorgt het rijden over grote oppervlakken, en een klein aantal codes komt alleen op dockingpunten, zoals onder rekken, voor laadstations en bij machine-aansluitpunten.
Rekken moeten een uniforme bodemvrijheid van 280 tot 300 mm hebben, zonder dwarsbalken tussen 130 en 210 mm boven de vloer. We meten tijdens het locatieonderzoek een steekproef en kiezen dan het model of adviseren aanpassingen aan de rekken.
Nee. Het WMS bepaalt waar goederen worden opgeslagen en het dispatchsysteem bepaalt welke robot het transport uitvoert; ze zijn gekoppeld via interfaces voor HTTP/JSON of VDA5050.
Ja, met een uitbreidbaar chassis: dit biedt mechanische, elektrische en communicatie-interfaces, en u bouwt de opbouwmodule. Klanten met kennis van embedded ontwikkeling kunnen ook direct op de hoofdcontroller ontwikkelen, zonder navigatiealgoritmen vanaf nul te schrijven. We kunnen de interfacedocumentatie en 3D-modellen alvast toesturen.
Een goedkoop slijtdeel is op locatie in enkele tientallen minuten vervangen, en een kritiek onderdeel in 1 tot 2 uur als er een reserveonderdeel aanwezig is; zonder reserveonderdeel wacht de robot op het onderdeel, in China doorgaans 2 tot 5 dagen. Voor projecten met 10 of meer robots adviseren we daarom de reserveonderdelen uit onze lijst op voorraad te houden.

VOLGENDE STAP
Vertel ons over uw rekken, gewichten, routes en hoeveel transporten u per uur nodig hebt, dan sturen we u een voorstel.
VOOR EEN OFFERTE HEBBEN WE NODIG
Dank u. Onze engineers bekijken de door u verstuurde omstandigheden op locatie en antwoorden binnen één werkdag.
Spoed? Bel rechtstreeks naar +86 18168891000.
Uw e-mailprogramma is geopend met de aanvraag ingevuld. Klik op Verzenden om deze naar gggtakqqq@foxmail.com te sturen.